

محتوای جدول
عدم قطعیت فلومتر التراسونیک؛ تحلیل Multipath و Flow Profile
- Persian
- Flow, Flow
- Advanced Engineering
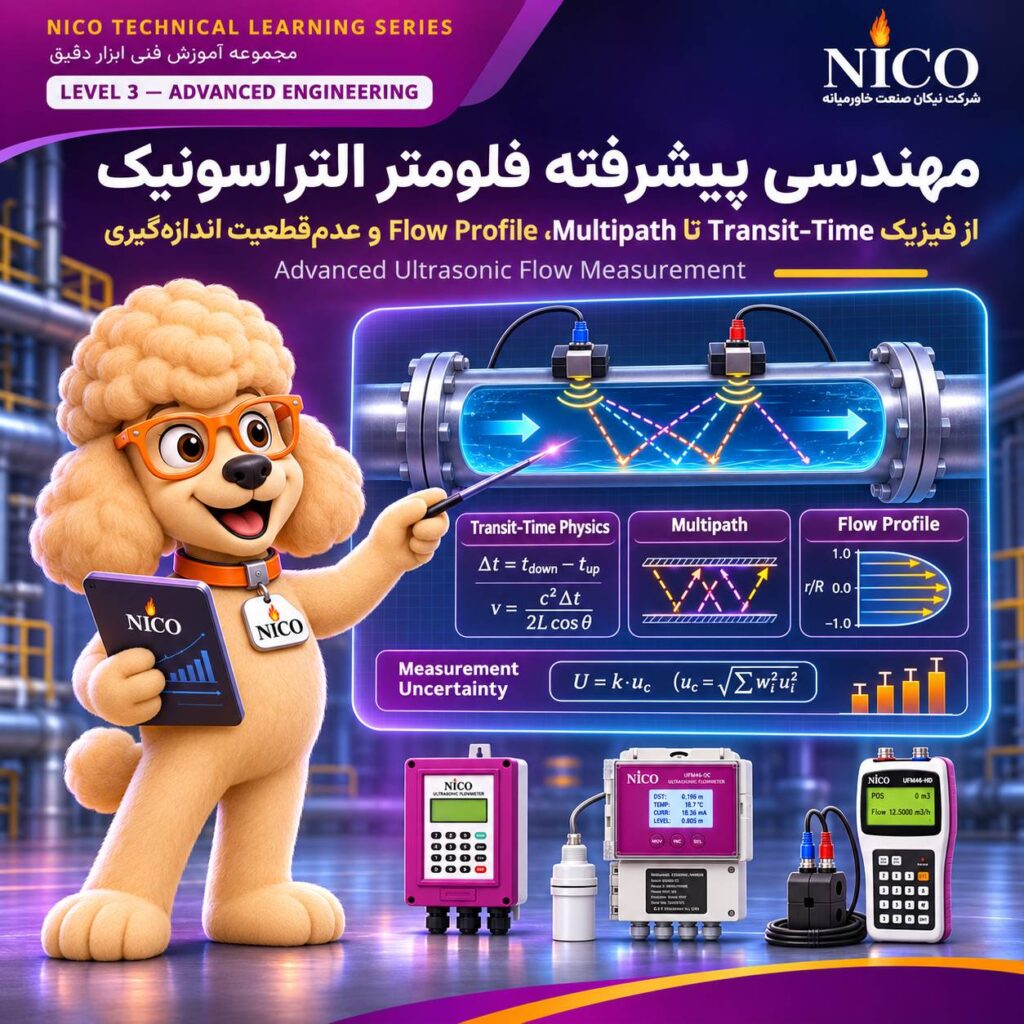
عدم قطعیت فلومتر التراسونیک چیست و چگونه محاسبه میشود؟
عدم قطعیت فلومتر التراسونیک (Ultrasonic Flowmeter Measurement Uncertainty) نشاندهنده میزان پراکندگی قابل انتساب به نتیجه اندازهگیری دبی است که از منابع مختلفی مانند هندسه لوله، زمان عبور صوت، توزیع سرعت جریان، شرایط فرآیند و کالیبراسیون تأثیر میپذیرد.
در یک فلومتر التراسونیک، اندازهگیری اختلاف زمان عبور امواج صوتی تنها بخشی از زنجیره محاسبه دبی است. برای دستیابی به دبی حجمی، لازم است سرعت اندازهگیریشده در مسیر صوتی به سرعت متوسط مقطع تبدیل شود و مساحت مؤثر جریان نیز تعیین گردد.
بنابراین، حتی اگر زمان عبور صوت با دقت مناسبی اندازهگیری شود، خطا در قطر داخلی لوله، Flow Profile، زاویه Acoustic Path یا الگوریتم محاسباتی میتواند نتیجه نهایی را تحت تأثیر قرار دهد.
در سطح Advanced Engineering، هدف فقط شناخت این خطاها نیست؛ بلکه باید بتوان اثر هر پارامتر را با مدل ریاضی توصیف کرد، ضریب حساسیت آن را تعیین نمود و سهم آن را در بودجه عدمقطعیت مشخص کرد.
این کتابچه، مدل Transit-Time، ضریب اصلاح پروفایل K، انتگرالگیری Multipath، قانون Snell، حساسیت هندسی، تحلیل سیگنال، روش GUM و Design Verification را بهصورت یک چارچوب مهندسی مرتبط بررسی میکند.
تمام مدلهای عددی و سناریوهای محاسباتی ارائهشده در این کتابچه جنبه آموزشی دارند و برای پذیرش عملکرد یک تجهیز واقعی باید با دادههای معتبر سازنده، اطلاعات میدان و نتایج آزمون جایگزین یا راستیآزمایی شوند.
مدل ریاضی Transit-Time و ارتباط آن با عدم قطعیت فلومتر التراسونیک
در روش Transit-Time، دو Transducer امواج صوتی را در جهت جریان و خلاف جهت آن ارسال و دریافت میکنند.
اگر طول مسیر صوتی در سیال برابر L، سرعت صوت برابر c، سرعت جریان در مسیر برابر v و زاویه مسیر با محور لوله برابر α باشد، زمان عبور صوت در دو جهت بهصورت زیر بیان میشود:
t_down = L / (c + v cos α)
t_up = L / (c − v cos α)
در این روابط، t_down زمان عبور در جهت جریان و t_up زمان عبور خلاف جهت جریان است.
با کم کردن معکوس دو زمان، سرعت صوت از رابطه حذف میشود و سرعت مسیر صوتی به دست میآید:
v = L × (t_up − t_down) / (2 × cos α × t_up × t_down)
این رابطه در چارچوب فرضیات مدل، فرم دقیق استخراج سرعت مسیر از دو زمان عبور است.
یکی از نتایج مهم این اشتقاق آن است که سرعت صوت c بهصورت مستقیم در رابطه نهایی ظاهر نمیشود؛ اما مقدار آن ممکن است از طریق هندسه و زاویه مسیر صوتی وارد محاسبات شود.
برای نمونه، در آرایش Clamp-on، زاویه شکست موج در سیال با قانون Snell تعیین میشود و مقدار Sound Velocity میتواند بر زاویه مسیر و نتیجه محاسبه اثر بگذارد.
بنابراین، حذف c از رابطه دقیق Transit-Time به معنای مستقل بودن عملکرد تمام الگوریتمهای فلومتر از سرعت صوت نیست.
اختلاف زمان عبور Delta-t و حساسیت اندازهگیری در دبی کم
یکی از موضوعات مهم در طراحی فلومتر التراسونیک، کوچک بودن اختلاف زمان عبور در مقایسه با زمان کل انتشار صوت است.
در شرایطی که سرعت جریان بسیار کمتر از سرعت صوت باشد، تقریب مرتبه اول اختلاف زمان عبور بهشکل زیر نوشته میشود:
Δt ≈ 2 L v cos α / c²
در این رابطه، Δt اختلاف زمان عبور صوت در جهت جریان و خلاف آن است.
در مدل آموزشی کتابچه، برای لوله مرجع دارای قطر داخلی 202.74 mm، زاویه مسیر حدود 67.6 درجه و طول مسیر صوتی حدود 219.3 mm در نظر گرفته شده است.
در دبی نرمال 150 m³/h، مقدار اختلاف زمان عبور حدود 105.2 ns محاسبه شده است، درحالیکه زمان عبور صوت در حدود 147.9 µs قرار دارد.
این اختلاف مقیاس نشان میدهد که تغییرات بسیار کوچک زمانی میتوانند بر نتیجه اندازهگیری اثر قابلتوجهی داشته باشند.
در همان سناریوی آموزشی، یک نانوثانیه خطای زمانی در نقطه Qmin حدود 3.56 درصد و در Qnormal حدود 0.95 درصد خطای نسبی ایجاد میکند.
این مقادیر فقط نتایج مدل Case A هستند و نمیتوان آنها را به تمام فلومترهای التراسونیک تعمیم داد.
از دیدگاه طراحی، کاهش دبی باعث کوچکتر شدن Δt میشود؛ بنابراین خطاهای ثابت زمانی و Zero Offset سهم نسبی بیشتری در اندازهگیری خواهند داشت.
تبدیل سرعت مسیر صوتی به دبی حجمی و نقش ضریب K
فلومتر التراسونیک سرعت را در امتداد یک یا چند Acoustic Path اندازهگیری میکند، درحالیکه دبی حجمی بر اساس انتگرال سرعت روی کل سطح مقطع جریان تعریف میشود.
برای ارتباط میان سرعت مسیر و سرعت متوسط مساحتی، در مدل تکمسیره از ضریب اصلاح پروفایل K استفاده میشود:
Q = K × A × v_path
در این رابطه:
- Q: دبی حجمی
- K: ضریب اصلاح پروفایل سرعت
- A: مساحت داخلی مقطع جریان
- v_path: سرعت متوسط اندازهگیریشده در مسیر صوتی
ضریب K از نسبت سرعت متوسط مساحتی به سرعت متوسط روی مسیر تعریف میشود:
K = V_mean / v_path
این رابطه سه منشأ اصلی خطا را از یکدیگر جدا میکند: خطای مساحت مقطع، خطای سرعت اندازهگیریشده در مسیر و خطای اصلاح پروفایل.
در تجهیزات چندمسیره، بهجای یک ضریب اصلاح واحد، ترکیب وزنی سرعت مسیرهای مختلف برای تقریب انتگرال سرعت به کار میرود.
بااینحال، روش محاسبه و الگوریتم واقعی هر مدل تجاری باید از اطلاعات سازنده استخراج شود.
تأثیر Flow Profile بر عدم قطعیت فلومتر التراسونیک
Flow Profile یا پروفایل سرعت، توزیع سرعت سیال در سطح مقطع لوله است.
در جریان لایهای، سرعت در مرکز لوله بیشتر بوده و توزیع سرعت شکل سهمی دارد. در جریان آشفته، پروفایل معمولاً تختتر میشود.
برای توصیف رژیم جریان، عدد Reynolds به کار میرود:
Re = V × D / ν
در این رابطه، V سرعت متوسط، D قطر داخلی و ν لزجت سینماتیکی است.
در کتابچه، برای تحلیل پروفایل آشفته از یک مدل توانی محورمتقارن استفاده شده است:
v(r) = Vmax × (1 − r/R)^(1/n)
نمای n پارامتر شکل پروفایل است و در این کتابچه بهصورت پارامتریک بررسی شده است؛ یعنی از Reynolds برای استخراج مقدار قطعی n استفاده نشده است.
با انتگرالگیری روی سطح مقطع و محاسبه میانگین خطی روی قطر، ضریب اصلاح پروفایل برای این مدل به دست میآید:
K = 2n / (2n + 1)
برای نمونه، در مدل آموزشی با n = 7 مقدار K برابر 0.9333 است.
در همین مدل، اگر ضریب K اعمال نشود، خطای سرعت تکمسیره نسبت به سرعت متوسط مساحتی حدود 7.14 درصد خواهد بود.
این عدد، خطای نظری مدل پروفایل فرضی است و مشخصه Accuracy یک فلومتر واقعی نیست.
تغییر رژیم جریان، تغییر نمای n یا اعوجاج پروفایل پس از تجهیزات لولهکشی میتواند باعث شود ضریب K انتخابشده دیگر نماینده شرایط واقعی نباشد.
بنابراین، فرض ثابت بودن K بدون بررسی شرایط جریان میتواند به خطای سیستماتیک وابسته به دبی منجر شود.
فلومتر التراسونیک Multipath و کاهش خطای پروفایل سرعت
در فناوری Multipath Ultrasonic Flowmeter، سرعت سیال در چند مسیر صوتی مختلف اندازهگیری میشود.
هدف از استفاده از چند مسیر، نزدیکتر کردن محاسبه دبی به انتگرال واقعی سرعت روی سطح مقطع است.
در مدل تکمسیره، اطلاعات سرعت از یک مسیر استخراج میشود و معمولاً به اصلاح پروفایل وابسته است.
در مقابل، در مدل چندمسیره میتوان از ترکیب وزنی سرعتهای اندازهگیریشده استفاده کرد.
فرم عمومی این ترکیب بهصورت زیر است:
V_mean ≈ Σ(Wi × Vi)
در این رابطه، Vi سرعت اندازهگیریشده در مسیر i و Wi وزن متناظر آن مسیر است.
تعیین موقعیت مسیرها، وزن هر مسیر و جهت قرارگیری آنها از تصمیمهای اساسی طراحی Multipath است.
در کتابچه، یک مدل ریاضی مرجع برای بررسی انتگرالگیری چندمسیره ارائه شده است، اما موقعیت و وزن مسیرهای واقعی هیچ مدل تجاری معرفی نشدهاند.
این اطلاعات از نوع Manufacturer-Specific Data هستند و باید بهصورت مستقل تأیید شوند.
انتگرالگیری Gauss–Chebyshev در فلومتر Multipath
یکی از روشهای بررسی ریاضی اندازهگیری چندمسیره، استفاده از انتگرالگیری عددی Gauss–Chebyshev است.
در کتابچه، برای مسیرهای موازی در یک مقطع دایرهای و تحت فرض پروفایل محورمتقارن، از قاعده Gauss–Chebyshev نوع دوم استفاده شده است.
در این طرح، موقعیتهای بیبعد مسیرها و وزنهای آنها بهصورت زیر تعیین میشوند:
yi = cos(iπ / (N + 1))
Wi = [2 / (N + 1)] × sin²(iπ / (N + 1))
در این روابط، N تعداد مسیرهای موازی است و مجموع وزنها برابر یک خواهد بود.
برای چهار مسیر، موقعیتهای بیبعد در حدود ±0.809 و ±0.309 و وزنهای متناظر حدود 0.1382 و 0.3618 محاسبه شدهاند.
این آرایش صرفاً یک مدل ریاضی برای بررسی رفتار انتگرالگیری است.
مقایسه خطای انتگرالگیری در تعداد مسیرهای متفاوت
در مدل آموزشی با نمای پروفایل n = 7، نتایج محاسباتی کتابچه عبارتاند از:
| تعداد مسیر | خطای انتگرالگیری مدل |
|---|---|
| یک مسیر | 7.14% |
| دو مسیر | 0.72% |
| چهار مسیر | 0.12% |
| پنج مسیر | 0.15% |
| شش مسیر | 0.04% |
این نتایج نشان میدهند که استفاده از مسیرهای بیشتر میتواند خطای انتگرالگیری را در مدل کاهش دهد، اما کاهش خطا لزوماً یکنواخت نیست.
برای نمونه، در همین مدل مقدار خطای پنج مسیر اندکی از چهار مسیر بیشتر است.
علت مطرحشده در کتابچه، رفتار مدل توانی در نزدیکی دیواره و محدودیت همگرایی قاعده گاوسی برای چنین توابعی است.
بنابراین، تعداد بیشتر مسیرها بهتنهایی معیار قطعی دقت بالاتر نیست.
خطای واقعی یک فلومتر Multipath علاوه بر انتگرالگیری، به هندسه، زمانسنجی، پروفایل غیرمتقارن، کالیبراسیون و الگوریتم سازنده وابسته است.
تأثیر Swirl و اعوجاج جریان بر اندازهگیری Multipath
پس از تجهیزاتی مانند زانو، Tee، شیر نیمهباز یا پمپ، توزیع سرعت جریان میتواند از حالت محورمتقارن خارج شود.
یکی از پدیدههای مهم در این شرایط، Swirl یا حرکت چرخشی سیال است.
جریان عرضی میتواند مؤلفهای از سرعت را در امتداد Acoustic Path ایجاد کند و باعث خطای محاسبه سرعت محوری شود.
در کتابچه، یک مدل ساده برای Swirl صلبگونه بررسی شده است.
رابطه تقریبی خطای ناشی از Swirl برای یک مسیر خارج از مرکز بهصورت زیر آمده است:
e_swirl ≈ −s × (y/R) × tan α
در این رابطه، s شدت فرضی چرخش، y/R موقعیت بیبعد مسیر و α زاویه مسیر صوتی است.
در یک مثال آموزشی با زاویه 45 درجه، شدت Swirl برابر 0.05 و موقعیت y/R برابر 0.5، خطای حدود منفی 2.5 درصد محاسبه شده است.
این نتیجه به مدل سادهشده جریان چرخشی وابسته است و قابل تعمیم مستقیم به تمام شرایط جریان نیست.
در آرایشهای متقارن یا آینهای، مسیرهای قرینه میتوانند بخشی از اثرات جریان عرضی را خنثی کنند.
بااینحال، میزان این جبران در شرایط واقعی باید با دادههای مهندسی، آزمون یا مدل معتبر بررسی شود.
نقش CFD در تحلیل پروفایل سرعت فلومتر التراسونیک
Computational Fluid Dynamics یا CFD میتواند برای بررسی میدان سرعت در اطراف تجهیزات لولهکشی و ارزیابی حساسیت موقعیت نصب فلومتر استفاده شود.
برای نمونه، میتوان شرایط جریان پس از یک زانو یا شیر را شبیهسازی کرد و سپس با استفاده از مسیرهای صوتی فرضی، خطای ناشی از توزیع سرعت را تخمین زد.
در این روش، میدان سرعت حاصل از CFD به مدل انتگرالگیری چندمسیره وارد میشود.
اما نتیجه شبیهسازی به عواملی مانند مدل آشفتگی، کیفیت شبکه محاسباتی و شرایط مرزی وابسته است.
در کتابچه تأکید شده است که CFD ابزار بررسی و رتبهبندی گزینههای طراحی است و نمیتواند بدون اعتبارسنجی، جایگزین کالیبراسیون یا آزمون عملکرد شود.
همچنین هیچ مقدار جهانی برای Straight Run در این سند اعلام نشده است.
طول مستقیم موردنیاز باید از مدارک معتبر سازنده یا استاندارد قابل اعمال به پروژه استخراج شود.
اثر قطر داخلی بر عدم قطعیت فلومتر التراسونیک
قطر داخلی لوله یکی از مهمترین عوامل هندسی در محاسبه دبی حجمی است.
از آنجا که مساحت مقطع با مجذور قطر متناسب است، در مدل مبتنی بر مساحت، خطای قطر داخلی با توان دوم وارد محاسبات میشود.
اما در بعضی مدلهای Clamp-on، قطر داخلی علاوه بر مساحت، در هندسه مسیر صوتی و استخراج سرعت نیز نقش دارد.
در چنین شرایطی، حساسیت نتیجه به قطر داخلی میتواند از توان دوم به توان سوم نزدیک شود.
دو مدل حدی مطرحشده در کتابچه بهصورت زیر هستند:
Qmeter / Qtrue = (IDset / IDtrue)^m
که در آن:
- IDset: قطر داخلی واردشده در دستگاه
- IDtrue: قطر داخلی واقعی
- m = 2: مدل مبتنی بر اثر مساحت
- m = 3: مدل دارای وابستگی جفتشده هندسه و سرعت
توان واقعی حساسیت، یک پارامتر عمومی و یکسان برای تمام دستگاهها نیست.
این مقدار به الگوریتم محاسبه هندسه و سرعت در مدل انتخابی وابسته است و باید از سازنده تأیید شود.
در مدل آموزشی Case A، خطای مثبت 1 mm در قطر داخلی میتواند حدود 0.99 درصد در حالت توان دوم و حدود 1.49 درصد در حالت توان سوم تغییر دبی ایجاد کند.
این نتیجه نشان میدهد که حتی خطاهای کوچک در دادههای هندسی میتوانند در بودجه عدمقطعیت اهمیت پیدا کنند.
تأثیر ضخامت دیواره و Pipe Schedule بر خطای دبی
در فلومتر Clamp-on، ضخامت دیواره هم در تعیین قطر داخلی و هم در محاسبات هندسه مسیر صوتی نقش دارد.
اگر ضخامت واقعی لوله با مقدار واردشده در دستگاه متفاوت باشد، خطا میتواند از دو مسیر بر اندازهگیری اثر بگذارد.
نخست، قطر داخلی و مساحت جریان اشتباه محاسبه میشوند. دوم، فاصله و مسیر عبور موج ممکن است با شرایط واقعی تطابق نداشته باشند.
در Case B کتابچه، ضخامت واقعی دیواره برابر 8.18 mm است، اما مقدار 6.35 mm بهصورت فرضی وارد دستگاه شده است.
در نتیجه، قطر داخلی واردشده 206.40 mm محاسبه میشود؛ درحالیکه قطر داخلی واقعی سناریو 202.74 mm است.
نتایج این مدل آموزشی عبارتاند از:
- خطای مدل مبتنی بر مساحت: +3.64%
- خطای مدل هندسه جفتشده: +5.51%
این اختلاف نشان میدهد که استفاده از ضخامت اسمی بهجای مقدار واقعی میتواند باعث خطای قابلتوجه در نتیجه اندازهگیری شود.
در طراحی و راهاندازی واقعی، ضخامت دیواره باید اندازهگیری و اطلاعات هندسی با شرایط لوله تطبیق داده شود.
قانون Snell و تحلیل مسیر صوتی در فلومتر Clamp-on
در فلومتر Clamp-on، موج صوتی پیش از ورود به سیال ممکن است از گوه Transducer، دیواره لوله و پوششهای داخلی عبور کند.
هنگام عبور موج از مرز محیطهایی با سرعت صوت متفاوت، زاویه مسیر تغییر میکند.
در مدل لایههای موازی کتابچه، رابطه Snell بهصورت زیر استفاده شده است:
sin θw / cw = sin θs / cs = sin θL / cL
در این رابطه، θ زاویه انتشار موج نسبت به عمود بر مرز و c سرعت صوت در محیط متناظر است.
در مدل آموزشی، سرعت صوت گوه 2500 m/s، سرعت موج برشی فولاد 3200 m/s و زاویه گوه 40 درجه فرض شدهاند.
بر اساس این فرضیات، زاویه مسیر در دیواره حدود 55.4 درجه و در آب حدود 22.4 درجه محاسبه شده است.
زاویه مسیر صوتی با محور لوله نیز حدود 67.6 درجه خواهد بود.
تمام مقادیر مربوط به جنس گوه، سرعت موج و زاویه، ورودیهای فرضی این مدل هستند و به هیچ Transducer تجاری خاصی نسبت داده نمیشوند.
محاسبه Transducer Spacing و حساسیت هندسی
در مدل سادهشده کتابچه، فاصله محوری Transducerها در روش Z از مجموع جابهجایی مسیر صوت در سیال و دیواره لوله محاسبه شده است.
رابطه ارائهشده عبارت است از:
SZ = ID tan θL + 2t tan θs
برای روش V نیز فرم سادهشده زیر مطرح شده است:
SV = 2 ID tan θL + 4t tan θs
در Case A، فاصله محاسباتی روش Z حدود 107.3 mm و روش V حدود 214.5 mm گزارش شده است.
بااینحال، این روابط سهم هندسه داخلی گوه و مرجع واقعی فاصلهگذاری Transducerها را در بر نمیگیرند.
بنابراین، مقادیر محاسبهشده نباید مستقیماً بهعنوان دستور نصب در محل استفاده شوند.
مقدار نهایی Transducer Spacing باید از دستگاه و Installation Manual همان مدل استخراج شود.
تأثیر دما و Sound Velocity بر عدم قطعیت اندازهگیری
سرعت صوت در سیال تابع شرایطی مانند دما، ترکیب و فشار است.
در این کتابچه، سرعت صوت در آب خالص با استفاده از چندجملهای Marczak بررسی شده است.
در دمای 20 درجه سانتیگراد، مقدار محاسبهشده حدود 1482.4 m/s است.
این مقدار برای سیال مرجع مدل آموزشی استفاده شده و مقدار ثابت قابل اعمال به تمام سیالها نیست.
در مدل کتابچه، اگر الگوریتم زاویه مسیر را با سرعت صوت ثابت در 20 درجه محاسبه کند ولی دمای واقعی آب تغییر کرده باشد، اختلاف زاویه میتواند بر دبی اثر بگذارد.
برای نمونه، در آب خالص با دمای 60 درجه، مدل آموزشی در صورت ثابت فرض کردن سرعت صوت در 20 درجه، خطای حدود +3.78 درصد در دبی نشان میدهد.
این عدد، نتیجه یک فرض محاسباتی مشخص است و نباید بهعنوان خطای واقعی تمام فلومترهای التراسونیک معرفی شود.
دستگاههایی که Sound Velocity را اندازهگیری میکنند یا جبران دما دارند، ممکن است این اثر را به روش متفاوتی مدیریت کنند.
الگوریتم جبران هر مدل از نوع Manufacturer-Specific Data است.
استفاده از Sound Velocity برای تشخیص خطاهای هندسی
یکی از کاربردهای Sound Velocity در Commissioning و Verification، مقایسه مقدار اندازهگیریشده با مقدار مورد انتظار برای سیال و دمای واقعی است.
در بعضی الگوریتمها، سرعت صوت ظاهری به هندسه مسیر و قطر داخلی واردشده وابسته است.
بنابراین، اختلاف میان Sound Velocity اندازهگیریشده و مقدار مورد انتظار ممکن است نشانه خطا در اطلاعات قطر، ضخامت یا تنظیمات باشد.
در مدل آموزشی کتابچه، هر 1 mm خطا در قطر داخلی تقریباً 0.49 درصد اختلاف در سرعت صوت ظاهری ایجاد میکند.
این نتیجه به مدل هندسی مورد استفاده وابسته است.
اختلاف Sound Velocity میتواند دلایل دیگری مانند تغییر دمای واقعی، ترکیب سیال، وجود حباب یا خطای تأخیر ثابت در مسیر صوتی نیز داشته باشد.
به همین دلیل، این مقایسه یک شاخص تشخیصی است و بهتنهایی اثباتکننده Accuracy دستگاه نیست.
بودجه سیگنال، SNR و تضعیف امواج صوتی
کیفیت سیگنال دریافتی در فلومتر التراسونیک به تلفات مسیر انتشار صوت و ویژگیهای الکترونیکی دستگاه وابسته است.
در آرایش Clamp-on، تلفات میتوانند در مرز میان گوه و دیواره، دیواره و سیال، مسیر انتشار و مرحله دریافت ایجاد شوند.
همچنین حباب، ذرات معلق، رسوب و تغییر وضعیت Coupling ممکن است تضعیف سیگنال را افزایش دهند.
در کتابچه، یک Signal Budget آموزشی تهیه شده است.
در این مثال، مجموع تلفات فرضی مسیر حدود 54 dB و نسبت سیگنال به نویز پایه 36 dB محاسبه شده است.
آستانه تشخیص نیز بهصورت فرضی 20 dB انتخاب شده و حاشیه پایه 16 dB به دست آمده است.
این مقادیر صرفاً برای توضیح روش بودجهبندی سیگنال استفاده شدهاند.
آستانه SNR، حاشیه مجاز و حدود تشخیص یک مدل واقعی باید از مدارک سازنده استخراج شوند.
Cross-Correlation و خطای زمانسنجی در فلومتر التراسونیک
در سیستمهای اندازهگیری Transit-Time، برآورد دقیق اختلاف زمان عبور اهمیت اساسی دارد.
یکی از روشهای بررسی تأخیر زمانی، Cross-Correlation یا همبستگی متقابل سیگنالها است.
در این روش، تأخیر متناظر با بیشینه تابع همبستگی میان سیگنالها انتخاب میشود.
کیفیت این برآورد به عواملی مانند Signal-to-Noise Ratio، پهنای باند سیگنال، نرخ نمونهبرداری و تغییر شکل پالس وابسته است.
در پردازش دیجیتال، روشهایی مانند Interpolation میتوانند برای برآورد تأخیر با تفکیک کوچکتر از دوره نمونهبرداری استفاده شوند.
همچنین میانگینگیری چند اندازهگیری مستقل میتواند نویز تصادفی را کاهش دهد، اما خطای ثابت Zero Offset را حذف نمیکند.
روش واقعی برآورد تأخیر و الگوریتم پردازش، از ویژگیهای اختصاصی هر دستگاه هستند.
بنابراین، نمیتوان بر اساس وجود Cross-Correlation، مقدار دقت یا Resolution یک مدل را بدون سند فنی تعیین کرد.
تحلیل عدم قطعیت فلومتر التراسونیک به روش GUM
روش GUM چارچوبی برای شناسایی و ترکیب مؤلفههای عدمقطعیت اندازهگیری فراهم میکند.
در این روش، ابتدا منابع خطا و عدمقطعیت شناسایی میشوند. سپس برای هر مؤلفه، مقدار عدمقطعیت استاندارد و ضریب حساسیت تعیین میشود.
برای مؤلفههای مستقل، عدمقطعیت ترکیبی بهصورت مجموع مربعی سهمها محاسبه میشود:
uc² = Σ(ci × ui)²
در این رابطه، ui عدمقطعیت استاندارد مؤلفه و ci ضریب حساسیت متناظر است.
عدمقطعیت گسترده نیز با رابطه زیر گزارش میشود:
U = k × uc
در مثالهای کتابچه، k = 2 در نظر گرفته شده است.
فرض استقلال مؤلفهها، توزیعهای انتخابی و ورودیهای عددی، بخشی از Design Basis آموزشی هستند.
بودجه عدمقطعیت نمونه Clamp-on
در Case A، بودجه عدمقطعیت برای دو نقطه کاری تهیه شده است.
| نقطه کاری | عدمقطعیت ترکیبی uc | عدمقطعیت گسترده U |
|---|---|---|
| Qnormal | 1.067% | 2.13% |
| Qmin | 1.785% | 3.57% |
این نتایج نشان میدهند که در مدل مورد بررسی، خطاهای Delta-t و Zero Offset در دبی کم سهم بیشتری پیدا میکنند.
در سند همچنین بررسی شده که اگر حساسیت قطر داخلی با توان سوم در نظر گرفته شود، عدمقطعیت گسترده Qnormal به حدود 2.33 درصد میرسد.
این اعداد فقط نتیجه بودجه فرضی کتابچه هستند و هیچگونه Accuracy Specification یا تضمین عملکرد برای تجهیزات NICO محسوب نمیشوند.
بودجه عدمقطعیت نمونه Inline Multipath
در کتابچه، یک بودجه آموزشی دیگر برای فلومتر Inline چندمسیره ارائه شده است.
در آن سناریو، عدمقطعیت ترکیبی حدود 0.427 درصد و عدمقطعیت گسترده حدود 0.85 درصد محاسبه شده است.
این نتیجه برای توضیح تفاوت ساختار منابع عدمقطعیت در Inline و Clamp-on استفاده شده و به معنای برتری قطعی دقت یک نوع فلومتر در تمام کاربردها نیست.
تحلیل حساسیت و Tornado Chart در طراحی فلومتر
Sensitivity Analysis بررسی میکند که تغییر هر پارامتر ورودی چه اثری بر نتیجه اندازهگیری دارد.
در کتابچه، تحلیل حساسیت One-at-a-Time برای پارامترهایی مانند Profile Factor، قطر داخلی، نصب، ضخامت، Delta-t، دما و سرعت صوت انجام شده است.
نتایج با Tornado Chart مقایسه شدهاند.
در Case A و بازههای فرضی انتخابشده، تغییر نمای پروفایل و قطر داخلی در مدل هندسه جفتشده از مؤلفههای مهم حساسیت هستند.
این نتیجه به محدوده تغییرات و فرضیات همان سناریو وابسته است.
کاربرد عملی تحلیل حساسیت، تعیین اولویت بررسی دادهها و شناسایی پارامترهایی است که به راستیآزمایی دقیقتر نیاز دارند.
برای مثال، پیش از اجرای اصلاحات پیچیده در الگوریتم پردازش، ممکن است بررسی دوباره قطر داخلی، ضخامت یا فرض پروفایل سرعت ارزش مهندسی بیشتری داشته باشد.
کالیبراسیون و Verification فلومتر التراسونیک
در کتابچه، کالیبراسیون و راستیآزمایی در چند سطح تفکیک شدهاند.
Dry Verification
در بررسی خشک، پارامترهایی مانند اطلاعات هندسی، پیکربندی و عملکرد الکترونیک بدون جریان واقعی بررسی میشوند.
این روش برای بررسی برخی اجزای زنجیره اندازهگیری مناسب است، اما بهتنهایی تمام اثرات هیدرولیکی فرآیند را بازتولید نمیکند.
Wet Calibration
در کالیبراسیون تر، دستگاه با جریان واقعی و دبی مرجع مقایسه میشود.
در کتابچه به روشهای Weighing، Volumetric Collection و مقایسه با Reference Flowmeter اشاره شده است.
Field Verification
در راستیآزمایی میدانی، عملکرد اندازهگیری در شرایط نصب و فرآیند واقعی بررسی میشود.
برای فلومتر Clamp-on، شرایط هندسه لوله پروژه، رسوب، Coupling و محل نصب ممکن است با شرایط آزمایشگاه متفاوت باشند.
بنابراین، کالیبراسیون آزمایشگاهی بهتنهایی تمام منابع خطای نصب در میدان را پوشش نمیدهد.
بررسی Zero Flow
آزمون صفر جریان باید در شرایطی انجام شود که لوله از سیال پر باشد و جریان واقعاً متوقف شده باشد.
در این حالت، هر خروجی غیرصفر باید پیش از اعمال تنظیمات، علتیابی شود.
معیار پذیرش کالیبراسیون
در کتابچه، یک مثال کالیبراسیون پنجنقطهای با دادههای SYNTHETIC DATA ارائه شده است.
این مقادیر صرفاً برای نمایش روش تحلیل خطا و عدمقطعیت هستند.
همچنین سند تأکید میکند که معیار تصمیمگیری پروژه باید مشخص کند آیا پذیرش بر اساس خطای اندازهگیری انجام میشود یا مجموع خطا و عدمقطعیت نیز در تصمیم لحاظ خواهد شد.
هیچ مقدار MPE یا Maximum Permissible Error عمومی در این کتابچه تعیین نشده است.
تحلیل FMEA فلومتر التراسونیک
Failure Mode and Effects Analysis یا FMEA یکی از روشهای نظاممند برای شناسایی حالتهای خرابی و اثر آنها بر عملکرد اندازهگیری است.
در کتابچه Level 3، شانزده حالت خرابی بررسی شدهاند.
این حالتها طیفی از خطاهای هندسی تا مشکلات سیگنال و شرایط فرآیند را پوشش میدهند.
موضوعات اصلی شامل قطر یا ضخامت اشتباه، Coupling نامناسب، وجود حباب، لوله نیمهپر، Liner ثبتنشده، Sound Velocity نامنطبق، Transducer Spacing اشتباه، خرابی کابل، Zero Offset، اعوجاج Flow Profile، Swirl، گرادیان دما، مسیر صوتی ناخواسته در دیواره، Cycle Slip، نویز الکتریکی و خطای پیکربندی هستند.
برای هر حالت، مکانیزم فیزیکی، اثر بر اندازهگیری، شواهد تشخیصی و اقدام اصلاحی مطرح شده است.
در این کتابچه مقدار عددی برای Severity، Occurrence یا RPN تعیین نشده است؛ زیرا رتبهبندی خطر باید با توجه به شرایط و الزامات پروژه واقعی انجام شود.
بنابراین، FMEA ارائهشده یک ساختار آموزشی برای تحلیل خطرات عملکرد اندازهگیری است و جایگزین ارزیابی اختصاصی پروژه نیست.
ماتریس Design Verification برای فلومتر التراسونیک
Design Verification Matrix برای ارتباط دادن الزامات طراحی با روش بررسی، معیار پذیرش و وضعیت تأیید استفاده میشود.
در کتابچه، نمونهای از این ماتریس برای Case A تهیه شده است.
موارد بررسیشده شامل سازگاری ریاضی مدل، محدوده سرعت، هندسه لوله، توان حساسیت قطر داخلی، حاشیه سیگنال، Sound Velocity، Zero Flow، Straight Run، بودجه عدمقطعیت و کالیبراسیون هستند.
یکی از اصول مهم در ماتریس این است که تأیید موفق یک محاسبه ریاضی به معنای تأیید عملکرد دستگاه واقعی نیست.
بنابراین، برخی موارد محاسباتی با وضعیت PASS ثبت شدهاند، اما موضوعات وابسته به مدل تجاری، آزمون یا الزامات پروژه با وضعیتهایی مانند OPEN، ASSUMPTION و REQUIRES VERIFICATION باقی ماندهاند.
برای تبدیل این ماتریس به مدرک واقعی پروژه، لازم است Datasheet، مدارک کالیبراسیون، دادههای فرآیند، روش آزمون، معیار پذیرش و مسئول موارد باز مشخص باشند.
استانداردهای مرتبط با عدم قطعیت و اندازهگیری دبی التراسونیک
در کتابچه به مراجع مرتبط با اندازهگیری جریان، عدمقطعیت و کالیبراسیون اشاره شده است.
از مهمترین آنها میتوان به ISO/TR 12765 برای روش Transit-Time، ISO 17089-1 و AGA Report No. 9 برای حوزه فلومترهای گاز، API MPMS Chapter 5.8 برای هیدروکربن مایع، JCGM 100:2008 برای روش بیان عدمقطعیت و ISO 5168 برای ارزیابی عدمقطعیت اندازهگیری جریان اشاره کرد.
همچنین ISO 4185 و ISO 8316 در ارتباط با روشهای مرجع کالیبراسیون مایع معرفی شدهاند.
در این کتابچه، متن کامل استانداردهای فهرستشده بررسی نشده است و وضعیت برخی ویرایشها دارای برچسب REQUIRES VERIFICATION است.
بنابراین، ارجاع به این منابع به معنای تأیید رعایت الزامات استاندارد، صدور گواهی یا اثبات انطباق هیچ مدل محصولی نیست.
محدودیتهای مدل و اهمیت اعتبارسنجی مهندسی
مدلهای ارائهشده در این کتابچه بر فرضیات مشخصی بنا شدهاند.
این فرضیات شامل جریان پایا، سیال همگن، لوله کاملاً پر، هندسه سادهشده، مسیرهای صوتی مستقیم و برخی توزیعهای فرضی عدمقطعیت هستند.
مدل Multipath نیز برای مسیرهای موازی و شرایط مشخص Flow Profile توسعه داده شده است.
رفتار واقعی یک فلومتر ممکن است تحت تأثیر پدیدههایی قرار گیرد که در مدل آموزشی سادهسازی یا حذف شدهاند.
برای نمونه، جریانهای غیرمحورمتقارن، تغییرات دما، رفتار واقعی گوه Transducer و الگوریتمهای اختصاصی سازنده میتوانند نتیجه را تغییر دهند.
همچنین دادههای کالیبراسیون و بودجههای عددی کتابچه ساختگی هستند و برای نمایش روش تحلیل استفاده شدهاند.
ازاینرو، نتایج باید همراه فرضیات، محدوده اعتبار و منابع داده گزارش شوند.
جمعبندی: کنترل عدم قطعیت فلومتر التراسونیک در طراحی و بهرهبرداری
عدم قطعیت فلومتر التراسونیک حاصل برهمکنش چندین عامل در زنجیره اندازهگیری است.
هندسه لوله، Flow Profile، Acoustic Path، Sound Velocity، Delta-t، Signal Quality و کالیبراسیون هرکدام میتوانند در نتیجه نهایی نقش داشته باشند.
در طراحی پیشرفته، شناخت این عوامل باید با تحلیل حساسیت، بودجه عدمقطعیت، مدلسازی ریاضی و روشهای Verification همراه شود.
فناوری Multipath میتواند در مدلهای مناسب، وابستگی نتیجه به یک مسیر و ضریب اصلاح ثابت را کاهش دهد؛ اما عملکرد نهایی آن همچنان به هندسه، آرایش مسیرها و اعتبارسنجی وابسته است.
روش GUM امکان ترکیب منابع مستقل عدمقطعیت را در قالب یک بودجه مشخص فراهم میکند و FMEA نیز به شناسایی خرابیها و اقدامات اصلاحی کمک میکند.
این کتابچه از مجموعه NICO Technical Learning Series برای توسعه مهارت تحلیل، مدلسازی و راستیآزمایی اندازهگیری دبی تهیه شده است.
نتایج آموزشی آن نباید مستقیماً بهعنوان Accuracy، Uncertainty، Calibration Performance یا Specification یک تجهیز واقعی استفاده شوند.
برای ارزیابی نهایی فلومتر صنعتی، اطلاعات معتبر سازنده، شرایط واقعی فرآیند، اندازهگیری میدانی و مدارک کالیبراسیون مرتبط ضروری هستند.