

محتوای جدول
عدم قطعیت اندازه گیری دما؛ خطای Pt100 و پاسخ دینامیکی
- Persian
- Temperature, Temperature
- Advanced Engineering
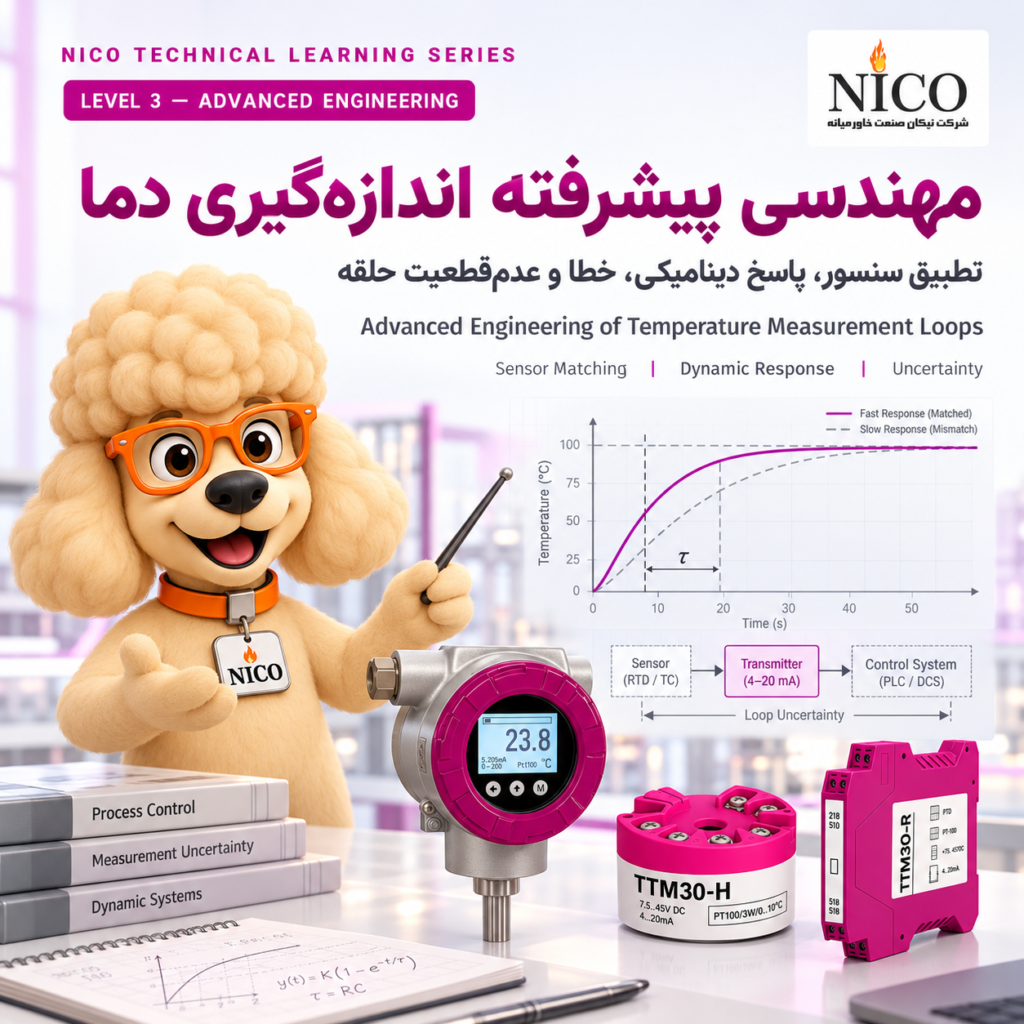
عدم قطعیت اندازه گیری دما در یک حلقه صنعتی چیست؟
عدم قطعیت اندازه گیری دما فقط به Accuracy ترانسمیتر دما وابسته نیست. در یک حلقه واقعی، فرآیند، ترموول، RTD یا Thermocouple، سیمبندی، Temperature Transmitter، مسیر 4–20 mA یا HART و ورودی DCS همگی میتوانند خطا یا عدمقطعیت ایجاد کنند.
به همین دلیل برای ارزیابی دقیق یک Temperature Measurement Loop باید کل زنجیره بررسی شود:
Process → Thermowell → Temperature Sensor → Transmitter → 4–20 mA / HART → DCS
هر بلوک میتواند یکی یا چند اثر ایجاد کند:
- Static Error
- Measurement Uncertainty
- Drift
- Dynamic Delay
بنابراین اعلام Accuracy فقط بر اساس مشخصات ترانسمیتر، تصویر کاملی از عملکرد حلقه ارائه نمیکند.
عدم قطعیت اندازه گیری دما و مدل کامل حلقه
برای تحلیل عدم قطعیت اندازه گیری دما باید منشأ هر خطا مشخص شود.
تلرانس سنسور و Self-Heating در بخش RTD ایجاد میشوند.
Lead-Wire Mismatch به Wiring مربوط است.
Reference Accuracy، Stability و D/A Conversion در ترانسمیتر اثر دارند.
Thermowell میتواند Conduction Error و Dynamic Lag ایجاد کند.
Ambient Temperature نیز ممکن است Electronics ترانسمیتر را تحت تأثیر قرار دهد.
Calibration Reference یک مؤلفه مستقل در کل زنجیره است.
در مسیر آنالوگ، Analog Input سیستم DCS نیز سهم دیگری به بودجه اضافه میکند.
این تفکیک امکان ساخت یک Uncertainty Budget واقعی را فراهم میکند.
عدم قطعیت اندازه گیری دما با Pt100
Pt100 یکی از متداولترین RTDهای صنعتی است، اما Resistance آن کاملاً خطی با Temperature تغییر نمیکند.
برای محاسبه دقیقتر رابطه Resistance و Temperature از معادله Callendar–Van Dusen استفاده میشود.
در دماهای صفر و بالاتر:
R(t) = R0 × (1 + A·t + B·t²)
و در دماهای منفی جمله اضافی C نیز وارد رابطه میشود.
یکی از نکات مهم این است که Sensitivity سنسور یا dR/dT با Temperature ثابت نیست.
بنابراین یک خطای مقاومتی ثابت در Temperatureهای مختلف میتواند خطای دمای متفاوتی ایجاد کند.
Temperature Transmitter باید منحنی واقعی Sensor را Linearize کند؛ استفاده از یک Straight-Line Approximation میتواند با افزایش Temperature خطای قابلتوجهی ایجاد کند.
خطای سیم رابط Pt100 در عدم قطعیت اندازه گیری دما
Lead-Wire Resistance یکی از مهمترین عوامل ساختاری در عدم قطعیت اندازه گیری دما با Pt100 است.
در آرایش دو سیمه، مقاومت دو هادی مستقیماً به Resistance سنسور اضافه میشود.
در سه سیمه، ترانسمیتر اثر سیم را با فرض برابر بودن مقاومت هادیها جبران میکند.
اگر مقاومت هادیها به دلیل Length، Cross Section، Terminal Resistance یا کیفیت اتصال برابر نباشد، Residual Error باقی میماند.
در چهار سیمه، اثر Lead Resistance عملاً از Measurement حذف میشود.
بنابراین انتخاب 2-Wire، 3-Wire یا 4-Wire میتواند تأثیری بیشتر از تغییر به یک ترانسمیتر با Accuracy بالاتر داشته باشد.
خودگرمایی RTD و عدم قطعیت اندازه گیری دما
ترانسمیتر برای اندازهگیری Resistance، جریان کوچکی از RTD عبور میدهد.
این جریان در Sensor توان الکتریکی ایجاد میکند:
P = I² × R
این توان باعث افزایش دمای Element نسبت به محیط میشود که Self-Heating Error نام دارد.
خطای خودگرمایی به Excitation Current، Resistance Sensor و نحوه انتقال حرارت به فرآیند وابسته است.
در یک سنسور با تماس حرارتی مناسب داخل Thermowell، این خطا ممکن است کوچک باشد، اما در هوای ساکن، تماس ضعیف یا جریان تحریک بیشتر میتواند افزایش یابد.
بنابراین ضریب واقعی Self-Heating باید از Datasheet سنسور یا اطلاعات آزمون گرفته شود.
عدم قطعیت اندازه گیری دما با Thermocouple
در Thermocouple، ولتاژ تولیدشده بسیار کوچک و تابع اختلاف Temperature میان Hot Junction و Reference Junction است.
برای تحلیل موضعی میتوان رابطه تقریبی زیر را در نظر گرفت:
E ≈ S × (Thot − Tref)
اما منحنی واقعی Thermocouple غیرخطی است و Temperature Transmitter باید از Characteristic صحیح همان نوع Thermocouple استفاده کند.
به دلیل پایین بودن Signal Level، حتی چند میکروولت Error میتواند به Temperature Error قابل اندازهگیری تبدیل شود.
به همین دلیل Input Accuracy، Cable Type، Terminal Condition و Cold Junction Compensation اهمیت زیادی دارند.
CJC و عدم قطعیت اندازه گیری دما
Cold Junction Compensation یکی از مهمترین منابع خطا در اندازهگیری Thermocouple است.
Temperature Transmitter دمای Terminal یا Reference Junction را با یک Sensor داخلی اندازهگیری میکند.
سه عامل اصلی میتوانند باعث CJC Error شوند:
Accuracy خود CJC Sensor،
Thermal Gradient میان Terminal و Sensor داخلی،
و تغییر Temperature Housing در طول زمان.
اگر Terminal تحت تابش خورشید یا نزدیک یک منبع گرمایی باشد، اختلاف Temperature میان CJC Sensor و اتصال واقعی ممکن است چند درجه شود.
این خطا تقریباً مستقیماً به Reading Thermocouple منتقل میشود.
Sensor Matching و کاهش عدم قطعیت اندازه گیری دما
یک ترانسمیتر معمولی از منحنی استاندارد Pt100 استفاده میکند.
اما Sensor واقعی ممکن است در محدوده تلرانس Class A یا Class B از منحنی Nominal فاصله داشته باشد.
در سیستمهایی که قابلیت Sensor Matching دارند، ضرایب واقعی Sensor پس از Calibration وارد Transmitter میشوند.
در این حالت بهجای استفاده از منحنی Generic، Characteristic همان Sensor خاص استفاده میشود.
اگر Sensor Calibration و ضرایب آن معتبر باشند و Temperature Transmitter واقعاً از Sensor Matching پشتیبانی کند، سهم Sensor Tolerance در عدم قطعیت اندازه گیری دما میتواند بهطور قابلتوجهی کاهش یابد.
این قابلیت نباید بدون Calibration Certificate و پشتیبانی مستند ترانسمیتر فرض شود.
دقت ترانسمیتر در بودجه عدم قطعیت اندازه گیری دما
Accuracy یک Temperature Transmitter معمولاً از چند مؤلفه تشکیل میشود.
مهمترین آنها عبارتاند از:
Reference Accuracy
Ambient Temperature Effect
Long-Term Stability
A/D Conversion
Linearization
D/A Output Error
ممکن است Reference Accuracy یک ترانسمیتر بسیار خوب باشد، اما اگر Ambient Effect، Sensor Tolerance یا DCS Input Error بزرگتر باشند، ارتقای Transmitter تأثیر کمی بر Accuracy نهایی Loop خواهد داشت.
به همین دلیل Specification باید بر اساس Total Loop Performance انجام شود.
عدم قطعیت اندازه گیری دما و روش Root-Sum-Square
جمع ساده همه Error Limits معمولاً یک Worst-Case بسیار محافظهکارانه ایجاد میکند.
برای مؤلفههای مستقل، روش متداول در Budget عدمقطعیت استفاده از Root-Sum-Square است.
ابتدا هر Error Limit به Standard Uncertainty تبدیل میشود.
برای یک محدوده ±a با Rectangular Distribution:
u = a / √3
سپس:
uc = √(Σ ci² × ui²)
که uc برابر Combined Standard Uncertainty است.
در مرحله بعد Expanded Uncertainty محاسبه میشود:
U = k × uc
Coverage Factor باید در گزارش مشخص شود.
بنابراین گزارش عدد Uncertainty بدون اعلام Coverage Factor کامل نیست.
بودجه عدم قطعیت اندازه گیری دما
یک Uncertainty Budget حرفهای باید سهم هر Component را جداگانه نشان دهد.
در حلقه Pt100 میتوان مؤلفههایی مانند موارد زیر را وارد کرد:
- Sensor Tolerance
- RTD Self-Heating
- Lead-Wire Mismatch
- Transmitter Accuracy and Stability
- Thermowell Conduction
- Ambient Temperature Effect
- Calibration Reference
- DCS Analog Input
پس از محاسبه Standard Uncertainty هر مؤلفه، سهم آن در Total Variance نیز قابل تعیین است.
این تحلیل نشان میدهد کدام جزء واقعاً Performance حلقه را محدود کرده و ارتقای کدام تجهیز بیشترین اثر را خواهد داشت.
عدم قطعیت اندازه گیری دما و اهمیت Sensor Accuracy
در مثال آموزشی سند، Sensor Tolerance بزرگترین Contributor به Uncertainty Budget است.
این نتیجه یک نکته مهم طراحی را نشان میدهد:
در یک Loop که Sensor سهم غالب دارد، خرید یک Temperature Transmitter بسیار دقیقتر الزاماً Total Accuracy را به میزان قابلتوجهی بهتر نمیکند.
ممکن است انتخاب Class بهتر Sensor یا استفاده از Sensor Matching تأثیر بیشتری داشته باشد.
بنابراین باید ابتدا Dominant Error Source پیدا شود و سپس هزینه برای همان بخش صرف شود.
پاسخ دینامیکی و عدم قطعیت اندازه گیری دما
Static Accuracy تنها بخشی از عملکرد یک Temperature Loop است.
اگر Process Temperature سریع تغییر کند، Thermowell، Sensor و Transmitter Damping باعث Delay میشوند.
برای یک First-Order Response:
T(t) = Tf − (Tf − T0) × e^(−t/τ)
ثابت زمانی τ مدت زمانی است که Response به حدود 63.2 درصد تغییر نهایی میرسد.
اما در حلقه واقعی چند Time Constant بهصورت سری وجود دارند:
Thermowell
Sensor
Transmitter Damping
در نتیجه پاسخ واقعی یک Single First-Order Lag ساده نیست.
ثابت زمانی ترموول و سنسور
Thermowell با محافظت مکانیکی Sensor، یک Thermal Barrier نیز ایجاد میکند.
حرارت باید از Process Fluid به Wall ترموول، سپس به Bore و Sensor منتقل شود.
Air Gap، Wall Thickness، Velocity سیال، Geometry ترموول و Contact Sensor بر Response Time اثر دارند.
Sensor نیز Time Constant مستقل خود را دارد.
بنابراین برای Loopهای Control که نیاز به پاسخ سریع دارند، فقط Accuracy Sensor مهم نیست؛ Thermal Response باید همزمان بررسی شود.
Damping و مصالحه نویز با تأخیر
Damping در Temperature Transmitter یک Low-Pass Filter ایجاد میکند.
افزایش Damping باعث کاهش Noise میشود، اما Response را کند میکند.
این موضوع یک Trade-Off واقعی است.
Damping پایین:
Response سریعتر
Noise بیشتر
Damping بالا:
Noise کمتر
Lag بیشتر
Dynamic Error بیشتر
به همین دلیل افزایش Damping نباید راهکار اصلی برای پنهان کردن نویز ناشی از Shielding، Ground Loop یا Wiring نامناسب باشد.
ابتدا باید منشأ Noise اصلاح شود و سپس کمترین Damping لازم انتخاب شود.
خطای دینامیکی در تغییرات دما
اگر Process با Rate تقریباً ثابت تغییر کند، Delay حلقه باعث میشود Reading از Process عقب بماند.
تقریب ساده برای این Dynamic Error:
Dynamic Error ≈ Rate × Total Time Constant
است.
بنابراین حتی اگر Static Uncertainty حلقه بسیار پایین باشد، در یک فرآیند سریع ممکن است اختلاف لحظهای میان Reading و Actual Process Temperature بسیار بیشتر باشد.
Dynamic Error باید جدا از Static Measurement Uncertainty گزارش شود.
مسیر 4–20 mA و عدم قطعیت اندازه گیری دما
در مسیر Analog، مقدار Temperature چند بار تبدیل میشود.
Temperature Transmitter ابتدا Sensor Signal را Digitalize میکند، سپس مقدار را به Analog Current تبدیل میکند.
در سمت DCS، این جریان دوباره توسط Analog Input به مقدار دیجیتال تبدیل میشود.
بنابراین D/A Transmitter و A/D سیستم کنترل هر دو میتوانند Error وارد کنند.
در یک Uncertainty Budget دقیق، این سهمها باید جداگانه بررسی شوند.
HART و کاهش خطای مسیر اندازهگیری
اگر DCS قابلیت خواندن HART Primary Variable را داشته باشد، Process Variable میتواند مستقیماً بهصورت Digital منتقل شود.
در این حالت Error مربوط به D/A Transmitter و Analog Input DCS از مسیر PV حذف میشود.
اما این موضوع به معنی حذف 4–20 mA نیست.
Loop آنالوگ ممکن است همچنان برای Control، Alarm، Safety یا Failure Detection استفاده شود.
بنابراین معماری Control System باید مشخص کند کدام Signal برای Control و کدام برای Monitoring یا Diagnostics استفاده میشود.
اثر محیط بر عدم قطعیت اندازه گیری دما
Ambient Temperature میتواند Electronics ترانسمیتر را تحت تأثیر قرار دهد.
همچنین RFI، EMI، VFD، Ground Potential Difference و Wiring Arrangement میتوانند Reading را تغییر دهند.
در Thermocoupleهای Grounded، اختلاف Ground Potential میتواند جریان ناخواسته در Signal Path ایجاد کند.
Galvanic Isolation در مدلهایی که این قابلیت را دارند میتواند این مسیر Conductive را قطع کند.
وجود Isolation و سطح آن باید از Datasheet مدل واقعی بررسی شود و نباید بهصورت عمومی برای تمام ترانسمیترها فرض شود.
Drift و دوره کالیبراسیون
Long-Term Stability ترانسمیتر و Drift Sensor میتوانند Error را در طول زمان تغییر دهند.
اما Calibration Interval نباید فقط از یک عدد عمومی تعیین شود.
As Found و As Left Historical Data ابزار مناسبی برای تعیین رفتار واقعی Loop هستند.
اگر در چند Calibration متوالی Drift بسیار کوچک باشد، Interval ممکن است قابل بازنگری باشد.
اگر Sensor در محیط حرارتی یا مکانیکی سخت کار کند، Drift واقعی میتواند بسیار بیشتر از Transmitter Electronics باشد.
تحلیل حساسیت در عدم قطعیت اندازه گیری دما
Sensitivity Analysis مشخص میکند تغییر کدام تصمیم طراحی بیشترین اثر را بر Total Uncertainty دارد.
برای مثال میتوان حالات زیر را با Baseline مقایسه کرد:
Pt100 دو سیمه در کابل بلند
Class B بهجای Class A
Class A سه سیمه
Digital HART PV
Sensor Matching
حذف یا کاهش Ambient Effect
این تحلیل از انتخاب تجهیز بر اساس حدس جلوگیری میکند.
اگر Wiring نامناسب Dominant Error باشد، ارتقای Transmitter مشکل را حل نخواهد کرد.
اگر Sensor Tolerance سهم غالب باشد، Sensor Matching یا Sensor Class بهتر باید در اولویت قرار گیرد.
FMEA در حلقه اندازه گیری دما
Measurement Uncertainty رفتار عادی سیستم را بررسی میکند؛ Failure Mode موضوع دیگری است.
در FMEA حلقه دما میتوان مواردی مانند اینها را بررسی کرد:
RTD Open Circuit
Sensor Insulation Leakage
3-Wire Mismatch
Thermocouple Reverse Polarity
CJC Gradient
Transmitter Drift
Wrong Sensor Configuration
LRV/URV Mismatch
Ground Loop
Incorrect Damping Configuration
برای هر Failure Mode باید Effect، Severity، Detectability و Preventive Action تعیین شود.
برخی خطاها مانند Sensor Open Circuit توسط Diagnostics قابل تشخیصاند، اما Drift، Lead Mismatch و CJC Gradient ممکن است Silent Failure ایجاد کنند و فقط با Verification دورهای شناسایی شوند.
عدم قطعیت اندازه گیری دما و طراحی حلقه Pt100
در یک حلقه Pt100 حرفهای، Design Verification باید حداقل موارد زیر را بررسی کند:
Sensor Type و Accuracy Class
2/3/4-Wire Configuration
Sensor Matching در صورت نیاز
Lead-Wire Error
Self-Heating
Thermowell Conduction Error
Dynamic Response
Ambient Temperature Effect
Transmitter Accuracy and Stability
Analog یا Digital PV Path
Calibration Reference
DCS Input Accuracy
Coverage Factor
این موارد باید مستند شوند تا نتیجه قابل ردیابی و تکرار باشد.
عدم قطعیت اندازه گیری دما؛ محدودیت مدلهای محاسباتی
تمام نتایج عددی باید در محدوده فرضهای مدل استفاده شوند.
مقادیر Sensor Tolerance، Transmitter Accuracy، Time Constant، Ambient Effect، DCS Accuracy و Cable Parameters که در مثالهای آموزشی استفاده میشوند، مشخصات یک محصول NICO نیستند مگر اینکه مستقیماً از Datasheet رسمی همان مدل گرفته شده باشند.
همچنین استفاده از Root-Sum-Square فرض میکند مؤلفههای ترکیبشده مستقل هستند. در صورت وجود Correlation باید Covariance نیز در محاسبات وارد شود.
Dynamic Model نیز یک Approximation است و Response واقعی Thermowell ممکن است به Geometry، Flow و Thermal Contact وابسته باشد.
عدم قطعیت اندازه گیری دما؛ جمعبندی مهندسی
عدم قطعیت اندازه گیری دما نتیجه عملکرد کل Measurement Chain است، نه فقط Temperature Transmitter.
در سیستم Pt100، Sensor Tolerance، Lead-Wire Error، Self-Heating و Sensor Matching اهمیت بالایی دارند.
در Thermocouple، CJC و Thermal Gradient Terminal از منابع مهم Error هستند.
Thermowell و Sensor پاسخ دینامیکی را محدود میکنند و Damping اگرچه Noise را کاهش میدهد، Lag را افزایش میدهد.
در مسیر 4–20 mA، Conversion Error ترانسمیتر و Analog Input سیستم کنترل وارد Budget میشوند؛ خواندن Digital Primary Variable از HART میتواند این دو سهم را از مسیر PV حذف کند.
برای یک طراحی حرفهای باید Static Error، Measurement Uncertainty، Dynamic Error و Failure Modes بهصورت جداگانه تحلیل شوند و تمام Assumptionها، Sources و Coverage Factor در گزارش ثبت شوند.